
 Antonio Bernal
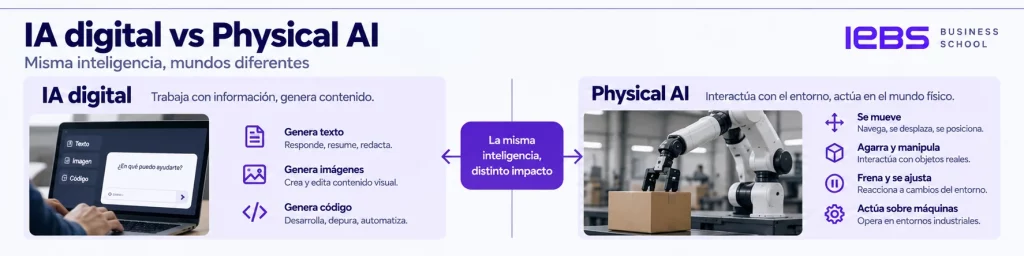
Physical AI es la aplicación de inteligencia artificial a sistemas capaces de percibir, comprender y actuar en el mundo físico. Su expresión más visible está en la robótica, aunque también aparece en vehículos autónomos, maquinaria industrial, almacenes, hospitales o espacios inteligentes. Una IA digital puede terminar su trabajo generando texto, una imagen o código. Una IA física puede mover una máquina.
Para hacerlo necesita medir lo que ocurre alrededor. Cámaras, radar, lidar, sonido, posición, temperatura o sensores de fuerza aportan información del entorno. El sistema interpreta esas señales, calcula una acción y la ejecuta sobre motores, ruedas, brazos, herramientas o mecanismos de control.
NVIDIA define Physical AI como inteligencia artificial aplicada a sistemas autónomos capaces de percibir, comprender, razonar y realizar acciones complejas en el mundo real.
Índice de contenidos
De la IA digital a la IA que actúa
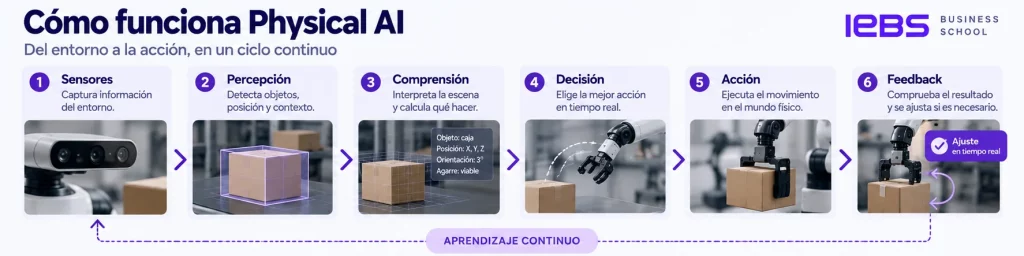
Pensemos en un robot que tiene que coger una caja. Primero la localiza. Calcula la distancia y la orientación, elige dónde agarrarla, coloca el brazo y aplica suficiente fuerza. Cuando empieza a moverla vuelve a medir. Si la caja resbala, corrige el agarre.
Un vehículo autónomo trabaja con una versión mucho mayor del mismo problema. Detecta peatones, ciclistas, coches, señales y obstáculos, estima hacia dónde se mueven y actúa sobre dirección, aceleración y freno.
Reconocer bien un objeto es solo una parte. Después hay que actuar sobre él y soportar las consecuencias físicas de esa decisión.
Cómo funciona un sistema de Physical AI
No existe una arquitectura única. Muchos sistemas combinan varias capas:
| Capa | Qué hace |
|---|---|
| Percepción | Recoge información mediante cámaras, lidar, radar, audio, fuerza, temperatura u otros sensores. |
| Comprensión | Identifica objetos, personas, posiciones, relaciones espaciales y estado del entorno. |
| Razonamiento | Decide qué objetivo perseguir y qué acciones pueden acercar al sistema hasta él. |
| Planificación | Convierte la decisión en una secuencia ejecutable de movimientos o acciones. |
| Control | Envía órdenes a motores, actuadores, dirección, maquinaria u otros componentes. |
| Feedback | Mide el resultado de la acción y corrige el siguiente movimiento. |
El robot mueve la caja y el escenario cambia. Tiene que localizarla de nuevo, comprobar el agarre y corregir la trayectoria mientras continúa trabajando.
Physical AI no consiste en meter ChatGPT dentro de un robot
Un modelo de lenguaje puede interpretar una orden como «lleva esta caja a la estantería del fondo». Eso no resuelve cómo localizar la caja, evitar una persona, calcular una trayectoria ni controlar el brazo que debe agarrarla.
Google DeepMind trabaja con modelos de razonamiento incorporado y con modelos Vision-Language-Action (VLA), capaces de relacionar información visual, instrucciones y acciones físicas. Su familia Gemini Robotics combina esas capacidades con sistemas de control robótico.
Lenguaje, visión, percepción espacial, planificación, sensores, control y seguridad pueden formar parte de la misma arquitectura sin ser la misma cosa.
Qué son los world models
Los world models o modelos del mundo representan un entorno y tratan de anticipar qué puede ocurrir después.
Si una carretilla se acerca a un robot, reconocer «carretilla» no sirve de mucho por sí solo. Hay que estimar dónde está, hacia dónde se mueve, a qué velocidad, qué tiene alrededor y dónde puede encontrarse unos instantes después.
NVIDIA desarrolla esta línea con Cosmos, una familia de modelos orientada a robots, vehículos autónomos y otros sistemas que necesitan comprender y predecir situaciones del mundo físico.
También permite generar escenarios difíciles de obtener de forma repetida en una instalación real: obstáculos, posiciones poco frecuentes, cambios de iluminación o determinadas situaciones de riesgo.
Por qué se entrena tanto en simulación
Entrenar sobre una máquina real desgasta componentes, ocupa instalaciones y consume tiempo. Un robot tampoco puede golpear una estantería cientos de miles de veces mientras aprende.
La simulación permite repetir pruebas en fábricas, almacenes, carreteras o espacios virtuales antes de llevar parte de ese aprendizaje al hardware. NVIDIA conecta su plataforma de Physical AI con Omniverse, Isaac y Cosmos para trabajar con simulación, datos sintéticos y robótica.
Después llega el sim-to-real. La fricción cambia. La luz no cae igual. Aparece ruido en un sensor. Una persona cruza por una zona que en el simulador estaba vacía. Una pieza mide unos milímetros más. La máquina tiene que seguir funcionando fuera del entorno que utilizamos para entrenarla.
Physical AI vs. robótica
La robótica industrial lleva décadas resolviendo trabajo sin la actual generación de IA. Un brazo programado puede repetir la misma soldadura miles de veces con enorme precisión.
Physical AI resulta útil cuando aumenta la variación. Una pieza llega desplazada, un objeto cambia de tamaño, aparece un obstáculo o la máquina necesita modificar su movimiento según lo que percibe.
Si la tarea es estable, repetitiva y está completamente controlada, la automatización convencional puede seguir siendo más barata y fiable.
Qué aplicaciones tiene Physical AI
Industria y fabricación
Manipulación de piezas variables, inspección visual, mantenimiento, logística interna y coordinación entre máquinas son aplicaciones directas. En soldadura, por ejemplo, un robot convencional puede ejecutar una trayectoria fija. Si la posición o geometría de la pieza cambia, un sistema con percepción puede medir esa variación y ajustar el movimiento.
En 2026 Fujitsu trabaja con FANUC, Yaskawa y Kawasaki Heavy Industries en una plataforma de Physical AI que combina modelos, simulación y sistemas industriales. Las tres compañías japonesas llevan décadas fabricando robots y maquinaria.
Vehículos autónomos
Cámaras y otros sensores alimentan sistemas de localización, predicción y planificación. Mientras el vehículo se mueve tiene que interpretar peatones, ciclistas, coches, obras, señales y condiciones meteorológicas.
Almacenes y logística
Los robots móviles transportan mercancías, recalculan rutas y trabajan alrededor de personas. También pueden localizar y manipular objetos que no llegan siempre en la misma posición.
Máster en Ciberseguridad
El Máster de Ciberseguridad para proteger activos digitales y gestionar riesgos
¡Solicita información!Salud
Robótica quirúrgica, rehabilitación, asistencia física y logística hospitalaria utilizan percepción y control en entornos donde el margen de error puede ser muy pequeño.
Agricultura
Una máquina puede distinguir plantas, malas hierbas o frutos, aplicar tratamientos en puntos concretos y ejecutar ciertas tareas de recolección.
Construcción y mantenimiento
Inspección, minería, obra y mantenimiento de infraestructuras obligan a trabajar sobre terrenos y objetos que no permanecen siempre igual.
Espacios inteligentes
Physical AI también puede estar repartida por una fábrica, edificio o infraestructura. Cámaras y sensores observan el espacio y diferentes sistemas de control actúan sobre él. No hace falta que haya un robot humanoide en el centro.
Los humanoides son solo una parte
Nuestro entorno está construido alrededor del cuerpo humano: escaleras, puertas, herramientas, estanterías, mesas y puestos de trabajo.
Una forma humanoide puede aprovechar espacios existentes y utilizar objetos diseñados para manos y brazos. A cambio aparecen problemas difíciles de equilibrio, consumo, coste, control de muchas articulaciones y seguridad.
Para transportar palés por una nave, unas ruedas pueden seguir teniendo bastante más sentido que dos piernas.
Qué relación tiene con Agentic AI
Agentic AI suele describir sistemas capaces de planificar y ejecutar acciones para alcanzar un objetivo mediante herramientas y servicios. Physical AI introduce percepción y acción sobre el entorno físico.
En un almacén, un agente podría consultar inventario, preparar un plan y coordinar varios robots para reorganizar mercancía. Google DeepMind investiga ya coordinación entre varios robots.
Un agente que consulta documentos y prepara un informe sigue trabajando en el terreno digital, aunque lo haga con bastante autonomía.
Qué datos necesita una IA física
Puede aprender de imágenes, vídeo, sensores, demostraciones humanas, movimientos de robots y datos generados en simulación.
Una taza basta para ver la dificultad. Puede ser grande o pequeña, de cristal o cerámica, estar tumbada, llena o vacía. La luz cambia. Una persona mete la mano en la escena. Otro robot lleva la cámara unos centímetros más arriba. El sistema debe reconocer la taza y calcular cómo agarrarla en todas esas condiciones.
Parte de la investigación busca trasladar lo aprendido entre tareas, entornos y cuerpos robóticos diferentes. Google DeepMind incluye esa generalización entre los objetivos de Gemini Robotics.
Qué hace difícil Physical AI
- Seguridad: una acción incorrecta puede provocar daños físicos.
- Tiempo real: algunas decisiones deben ejecutarse en milisegundos.
- Entornos abiertos: aparecen situaciones que el sistema no vio durante el entrenamiento.
- Precisión: entender bien una instrucción no garantiza ejecutar bien el movimiento.
- Hardware: motores, baterías y sensores tienen límites y se desgastan.
- Coste: desplegar y mantener máquinas cuesta mucho más que repetir una prueba de software.
- Responsabilidad: hay que definir qué puede ejecutar el sistema solo y qué requiere autorización o supervisión.
Un 95 % de aciertos puede ser magnífico en determinadas tareas digitales. Si el 5 % restante incluye movimientos peligrosos de una máquina industrial, la misma cifra adquiere otro significado.
Por qué algunas empresas industriales tienen ventaja
Una fábrica puede llevar veinte años registrando operaciones, tolerancias, averías, mantenimiento y comportamiento de sus máquinas. Parte está en bases de datos y sistemas industriales. Otra parte sigue en manuales, procedimientos y en la experiencia de quienes mantienen la planta en funcionamiento.
Esos registros pueden alimentar modelos, simulaciones y pruebas. Saber cómo falla una máquina, cuánto se desvía una pieza o qué ocurre antes de una parada aporta información que no aparece por comprar un robot nuevo.
FANUC, Yaskawa y Kawasaki llegan a Physical AI con décadas de robótica y control físico. Fujitsu aporta modelos, infraestructura e integración.
Dos empresas pueden comprar la misma GPU y utilizar el mismo modelo. No compran con ello veinte años de historia de una línea de producción.
Physical AI no sustituye la automatización industrial
PLC, sistemas de control, visión clásica, sensores, mecanismos de seguridad y robótica programada siguen resolviendo una enorme cantidad de trabajo industrial.
Si una cinta transportadora lleva correctamente las mismas cajas del punto A al B, añadir un world model puede ser una forma muy cara de resolver un trabajo que ya estaba resuelto.
Physical AI empieza a tener más sentido cuando las piezas cambian, aparecen en posiciones imprevisibles, el entorno varía o la máquina debe tomar decisiones espaciales difíciles de cerrar de antemano mediante una secuencia fija.
Cómo decidir si debes invertir en Physical AI
La primera pregunta es física: ¿qué tarea queremos mejorar? Después podemos estudiar cuánto cambia el entorno, qué sensores existen, qué datos tenemos y qué ocurre cuando la máquina se equivoca.
| Pregunta | Qué necesitamos saber |
|---|---|
| ¿Qué acción debe ejecutar el sistema? | Si el problema necesita realmente percepción y actuación física. |
| ¿Cuánto cambia el entorno? | Cuánta capacidad de adaptación necesita la máquina. |
| ¿Qué sensores tenemos? | Qué puede percibir el sistema y con qué calidad. |
| ¿Disponemos de datos o demostraciones? | Qué ejemplos reales, simulados o sintéticos pueden utilizarse. |
| ¿Cuál es el coste de un error? | Qué nivel de seguridad, validación y supervisión hace falta. |
| ¿Puede probarse primero en simulación? | Cuánto aprendizaje podemos acumular antes de arriesgar hardware y operación. |
| ¿Qué debe seguir bajo control humano? | Hasta dónde puede llegar la autonomía. |
La respuesta no tiene por qué ser un humanoide ni un sistema autónomo completo. Puede consistir en mejorar la visión de una máquina, adaptar una operación concreta o utilizar IA para interpretar mejor las señales que ya producen los sensores.
Physical AI lleva la IA fuera de la pantalla
Una caja se desplaza. Una rueda pierde adherencia. Cambia la iluminación. Entra una persona en la zona de trabajo.
La máquina vuelve a medir, calcula qué ha cambiado, actúa y comprueba el resultado. Si hace falta, corrige el movimiento.
Máster en Ciberseguridad
El Máster de Ciberseguridad para proteger activos digitales y gestionar riesgos
¡Solicita información!